Lección CATIA V5: 0912-Spherical - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0912-Spherical
Está Vd en: Manuales y Lecciones>>Cinematica >> El Joint Spherical.
 pherical:

Define una unión de Rotación libre (giro en sentido del eje X, del eje Y y del eje Z) respecto de un Punto, entre dos partes distintas. Cuando activamos el icono nos aparece el panel siguiente:
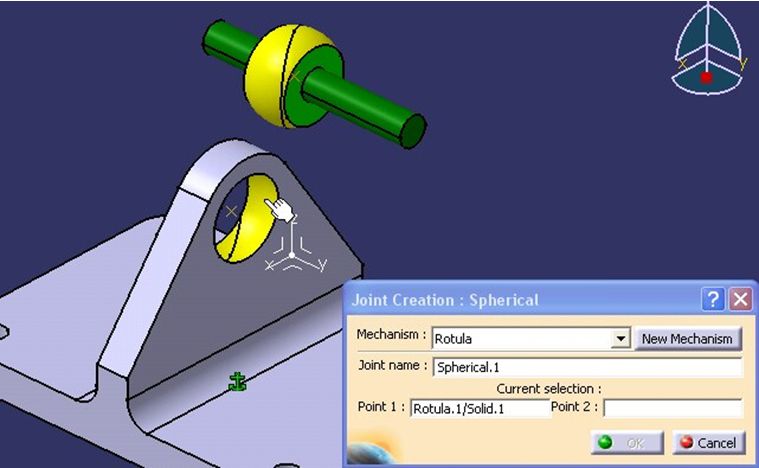
| ► | Seleccionamos un punto en cada Part que definen una constraints de coincidencia en el árbol entre los dos puntos. |
Este tipo de unión no admite ningún comando. Podemos “simular” el movimiento de forma manual mediante (como siempre que tenemos una constraints) el compás y la tecla Shift (mayúscula) presionada, como se indica en el manual CATIA_V5R14_ENTORNO del mismo autor. O ver https://www.muchocatia.es/nivel0/man0001-ent-compas.html
La unión en 3D permite 3 movimientos de Rotación. Si tuviera una limitación, en un plano en 2D permitirá solo dos movimientos.
Cuando tenemos la Cruceta físicamente, es muy útil para evitar hacer Joint tipo “U” (uniones cardan), que se sustituyen por dos Cylindrical (uno por cada eje de la cruceta) y un Spherical, que posiciona cada uno de los Cylindrical de forma longitudinal.
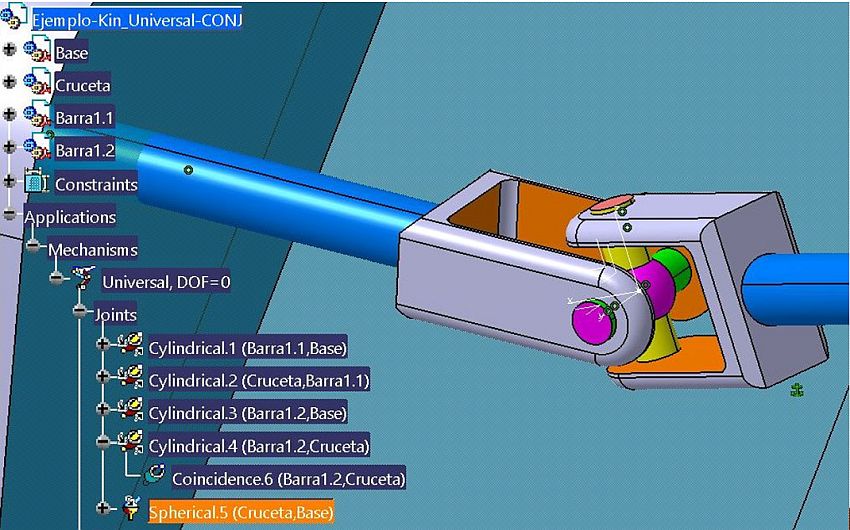
Video: Se ve con el ejercicio Ejer-Kin-26_Esferica.:
Dado por “El Juanri”, en Sevilla a 22/10/2026

 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


