Lección CATIA V5: 0907-El joint Gear. - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0907-El joint Gear.
Está Vd en: Manuales y Lecciones>>Cinematica>>Leccion: 907_ El joint “Gear”.
 |
ear: Joint para transmisión entre dos ejes. |  |
El ejemplo más típico de este joint son los engranajes cilíndricos (Gear) y cónicos (Bevel Gear).
Creo que existe la creencia que “hay que tener perfectamente diseñado el engranaje y en contacto”. Pero eso no es cierto. CATIA V5 no se fija en eso. Sólo requiere que existan dos revoluciones con el mismo “soporte”. Si las piezas son cónicas, cilíndricas, están en contacto una con otras o no eso es cosa nuestra. Es más: este comando también sirve para el caso de transmisión de rotación entre dos ejes unidos con cadenas o elementos elásticos, sin tener en cuenta estos elementos intermedios.
Este tipo de joint transmite el movimiento de rotación entre dos ejes.
Reduce por lo tanto los DOF de 6 a 1: la rotación.
Para ello utiliza dos “Revolute” ya definidas o definidas sobre la marcha con sus correspondientes constraint’s de coincidencia línea-línea y otra Offset plano-plano.
Para hacer el ejemplo, yo lo he hecho con este conjunto: 0907_Cin_Gear-Bevel.zip.
Sería conveniente que tuviéramos premontado el conjunto antes de empezar la cinemática.
| 1.- | Supondremos que definimos el mecanismo y la parte fija de la Base, como se ha explicado en otros apartados. | |
| 2.- | Si damos al icono “Gear” aparece este panel: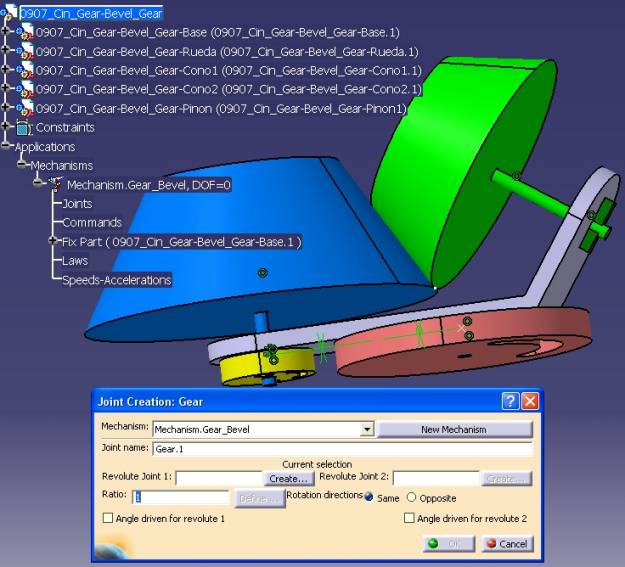 |
|
| • | Debemos seleccionar dos Uniones de Tipo “Revolute”, que involucran obligatoriamente a tres Part’s. Si en el momento de usarla no están ya creadas, permite crearlas mediante el Botón “Create..” | |
| 3.- | Nosotros daremos al botón [Create…] y seleccionaremos el eje del Piñón (amarillo) y el taladro de la Base cercano al eje de la misma y la cara superior del Piñón y la inferior de la Base. Y para el otro “Revolute” haremos lo mismo pero con la Rueda. Este tipo de unión transmite la rotación de un eje (motor) a otro eje con una relación definida por el parámetro “Ratio” y en las direcciones definas mediante “Same” u “Opposite”. Para determinar en estos caso la relación entre ambas (Ratio) podemos usar el botón “Define..” y seleccionar dos círculos, como se ve en la figura inferior. 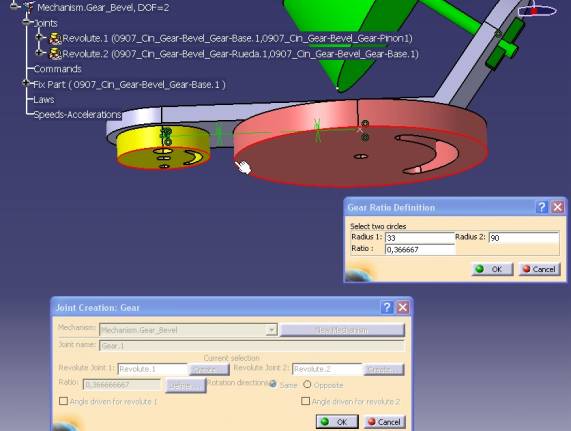 Cuando damos Ok los dos “Revolute” se insertan en el Gear y no pueden utilizarse en otros gear’s. |
|
| 4.- | Consideraremos que la transmisión entre Piñón y Rueda se hace mediante una Cinta elástica y por lo tanto la dirección de rotación es de tipo “Same”. | |
| 5.- | Como nos deja decir cual de las dos revolute “manda” (comando) se lo ponemos al Piñón. Cuando damos Ok nos sale el mensaje que el mecanismo puede ser simulado. | |
| 6.- | Repetimos los pasos para los dos conos (después de colocarlos adecuadamente, claro..). 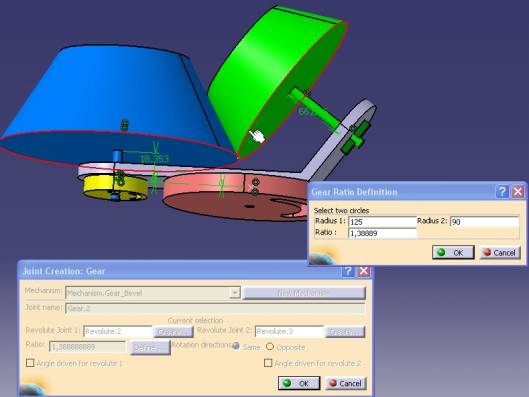 |
|
| En este caso No pondremos comandos y el sentido debe ser Opuesto. | ||
| 7.- | Terminamos poniendo un “Rigid” entre el Cono Azul y el Piñón amarillo. | |
No hemos puesto ningún ejemplo porque se utilizará en otros ejemplos. Por ejemplo el del Troquel
Sevilla a 12/10/2026
 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


