Cinemática (Kinematics). El joint Prismatic. - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Cinemática (Kinematics). El joint Prismatic.
 |
||
| l Join “Prismatic” |  |
|
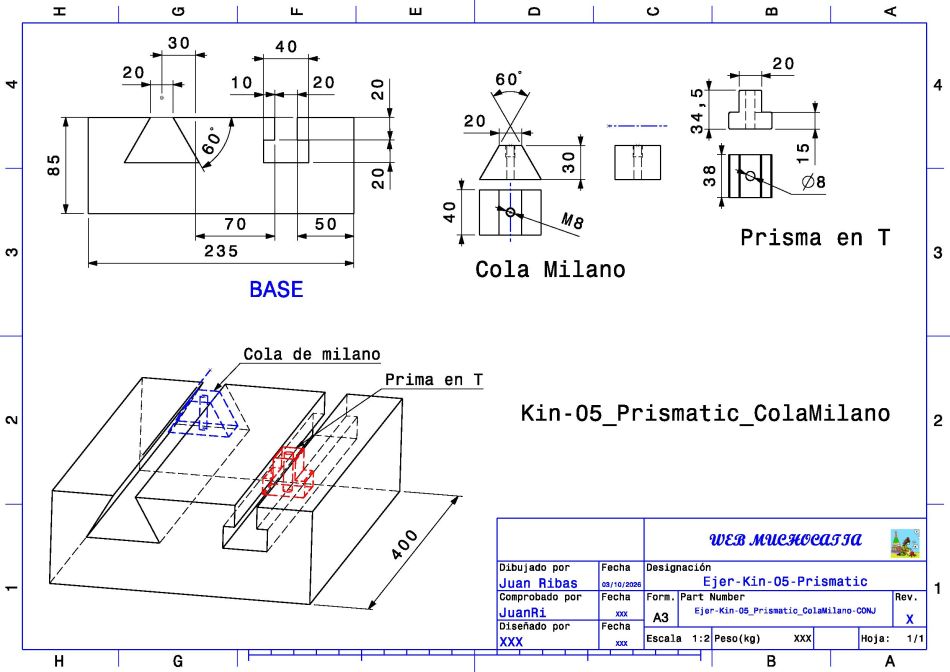
El ejemplo mas típico de este joint es la “cola de milano”, que se utiliza en las mesas de las máquinas de C/Numérico.
Las cogidas en “cola de milano” hace que el plano central de la pieza deslizante coincida con el plano central de la ranura y la línea de intersección de los planos laterales coincida con la línea semejante en las ranuras.
También podemos elegir otra línea y otro plano siempre que la línea esté contenida en el plano.
Este tipo de joint solo permite el desplazamiento a lo largo de una línea seleccionada.
Reduce por lo tanto los DOF de 6 a 1: el desplazamiento lineal.
Para ello utiliza una constraint de coincidencia línea-línea y otra plano-plano.
Este es el plano:
| 1.- | Supondremos que definimos el mecanismo y la parte fija de la mesa, como se ha explicado en otros apartados. |
| 2.- | Si damos al icono “Prismatic” aparece este panel: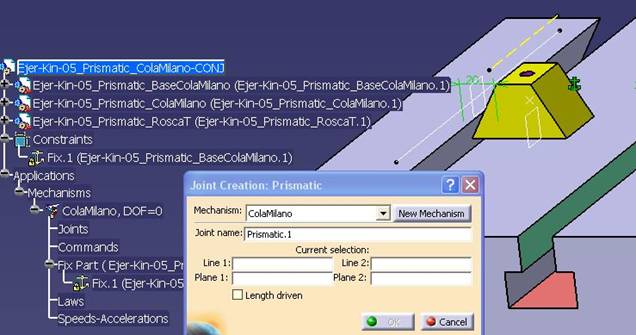 |
| 3.- | Seleccionamos en el campo “Line 1” la línea del eje de la ranura.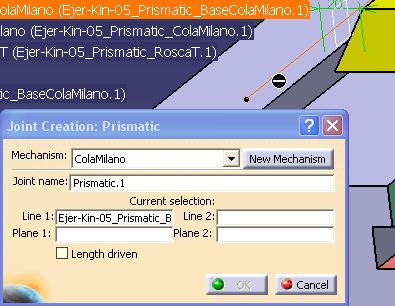 |
| 4.- | Seleccionamos en el campo “Line 2” la línea del eje de la cola de milano (pieza amarilla).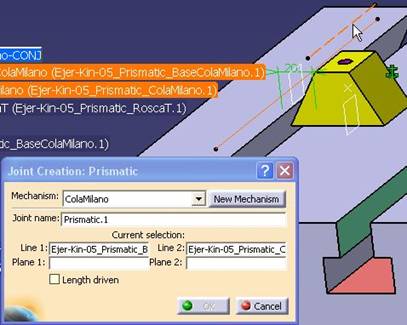 |
| 5.- | Seleccionamos en el campo “Plane 1” el plano central de la ranura.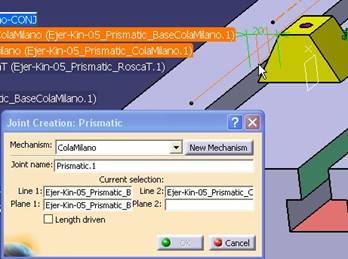 |
| 6.- | Seleccionamos en el campo “Plane 2” el plano del eje de la cola de milano (pieza amarilla). 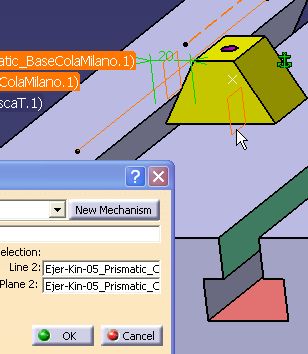 |
| 7.- | En nuestro caso, activamos el comando mediante la opción  “Length driven”. 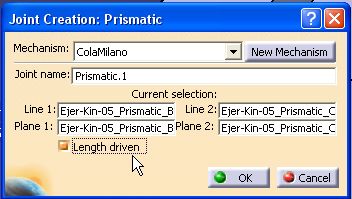 |
| 8.- | Damos al botón OK. |
En nuestro caso, una vez definida la parte fija, al menos un joint y un comando y siendo el DOF=0, tenemos los requisitos fundamentales para que nos salga el mensaje “El mecanismo puede ser simulado”.
Como ejercicio:
El alumno añadirá un joint prismatic mas con la otra tuerca en forma de T proporcionada, pero eligiendo en este caso:
| • | Las aristas indicada en la imagen (por ejemplo, dado que al presionar la rosca esa arista es la que está alineada)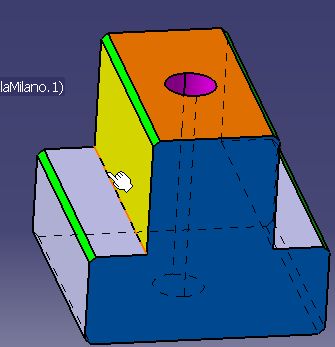 |
| • | Y la cara plana vertical amarilla que la contiene |
| • | Y en la ranura, la que le corresponde.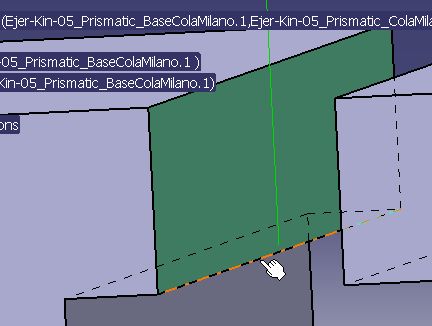 |
| • | Se le dará también comando para que se puedan mover ambas tuercas. |
| • | Se limitará el recorrido para que las tuercas no se salgan. |
Ya pondré algun problema que lleve este tipo de joint... os vais ha "asustar"


 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


