Lección CATIA V5: 0913-Universal - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0913-Universal
Está Vd en: Manuales y Lecciones>>Cinematica >> El Universal.
El joint:
 niversal:

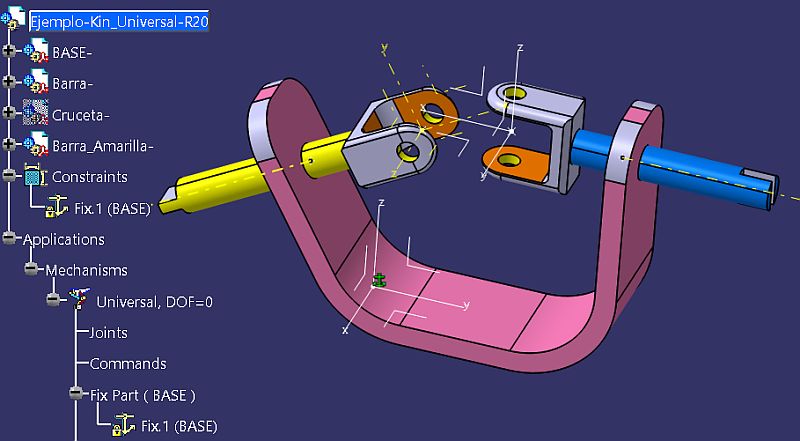
Para que entendamos un poco más este Joint “complicado/inútil”, usaremos un Product, con piezas “casi” posicionadas, y una Cinemática que tiene definida las siguientes piezas:
| ► BASE : | Es la parte fija, tiene un “Fix Part”. |
| ► Barra: | Es la barra azul que es la que manda el movimiento. |
| ►Barra_Amarilla: | Es la amarilla que debe moverse mediante el Joint “Universal”. |
| ► | Le pongo a la “Barra” (la azul) un Joint de tipo Cylindrical, entre la “BASE” y el eje de esa pieza, con Comando (DOF=1). |
| ► | Y ahora le pongo otro Cylindrical, entre la “BASE” y el eje de la “Barra_Amarilla”, sin comando (DOF=3). |
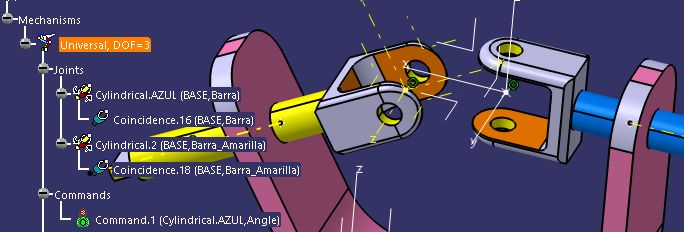
Ahora estaríamos en condiciones de “crear” ese Joint Universal.
 |
Pero Juanri: Los centros de los taladros, donde va la “Cruceta” no coincide. ¿Eso no es “lógico”, no? |
Efectivamente, ese es el “problema”. Pero CATIA eso lo deja “en tus manos"  . Veamos el Joint Universal:
Es lo que llamamos normalmente “Junta Cardán”. Define una unión de Rotación entre dos partes distintas. Cuando activamos el icono nos aparece el panel siguiente:
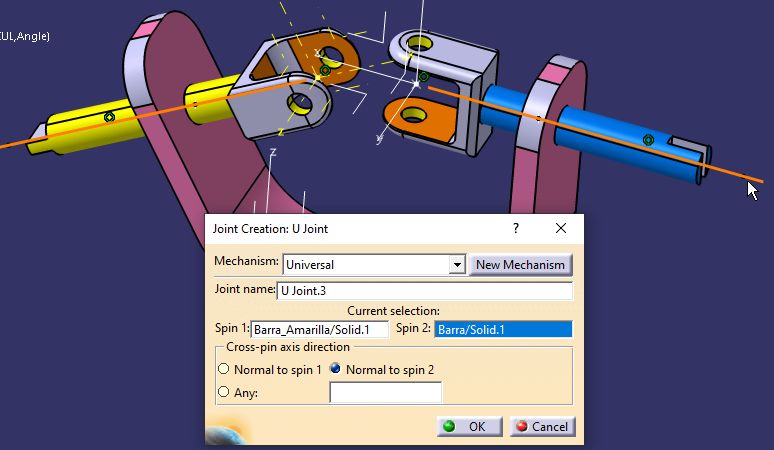
Debemos seleccionar un Eje (una línea) en un Part y otro en el otro Part.
 Ambos ejes tienen que tener un punto de intersección, lo que implica que están en el mismo Plano.
| 1.- | Seleccione el Eje de “Spin 1” |
| 2.- | Seleccione el Eje de “Spin 2”. Sólo te lo deja seleccionar si se corta con el primero seleccionado. |
El Help de CATIA (Release 29), dice:
| ► | Por defecto el “Spin” de cruce, es Normal al “Spin 2” |
| ► | Si selecciona la opción «Cualquiera» (Any). En este caso, debes seleccionar la dirección del eje transversal (que debe ser perpendicular a uno de los dos ejes seleccionados anteriormente). En nuestro ejemplo, selecciona una línea del cilindro azul. |
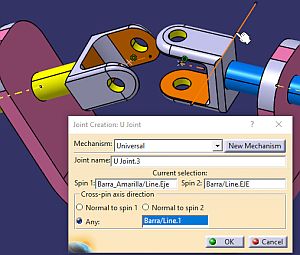
| ► | Una vez creado, al editarlo, no sale la opción “Any”, para modificar. |

 |
Pero la verdad es que no entiendo eso del “Cross-pin axis direction”. No veo que tenga ningún efecto |
Y ya aparece que el DOF = 0, y ¡puedes simular!
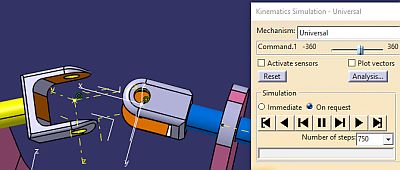
Este tipo de unión transmite el movimiento de rotación, igual en ambos, de un eje (motor) a otro Eje…. Aunque se trasmita por “elementos elásticos” a distancia.
Si usamos esta unión, nos ahorramos definir, con precisión, las relaciones entre la cruceta y los dos Ejes de transmisión. Los grados de libertad que reducen son: 3 Rotaciones, siempre que esté combinada con otras Uniones.
Pero como le pongas un “cruceta física” lo llevas muy mal para arrastrarla con los ejes.
NO nos crea en el árbol ninguna constraint. Este tipo de unión no admite ningún comando.
En este ejemplo, yo puedo “engañarte” poniendo, en el módulo de Assembly, una Constraint de Coincidencia entre los puntos de intersección de ambos ejes y tendríamos esto:
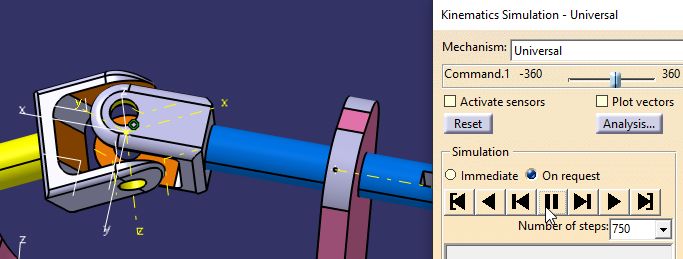
|
Pero Juanri: ¿Qué puedo hacer si tengo una Cruceta y quiero moverla? |
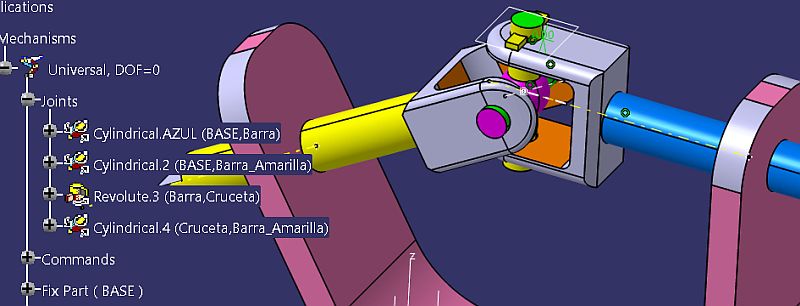
| Yo lo he solucionado con: | |
| ► | Cylindrical, con comando entre BASE,Barra. |
| ► | Cylindrical, sin comando entre BASE,Barra_Amarilla |
| ► | Revolute, sin comando entre Cruceta,Barra. El plano del tope, para centrar la Cruceta, en el eje de la Barra. |
| ► | Cylindrical, sin comando entre Cruceta,Barra_Amarilla |
Y me queda DOF=0.
Ver Vídeo: CATIA_V5_Kin_Lecc-11_Universal.mp4
Existe otra solución, mediante dos Revolute y un Spherical:
Dado por “El Juanri”, en Sevilla a 25/10/2026
 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


