Lección CATIA V5: 0908-Slide Curve - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0908-Slide Curve
Está Vd en: Ejercicios>>Cinemática>> 908 El Join Slide Curve.
 |
||
| l Join “Slide Curve ” |  |
|
Define una unión de Deslizamiento de una curva sobre otra de forma que NO coincide las longitudes de contacto de una curva con la longitud de la otra, es decir, “desliza” y no “rueda”.
| • | Debemos seleccionar una curva en un Part y otra curva, que obligatoriamente debe estar ya posicionada (tangente) sobre la primera curva, en el otro Part. | |
| Recordamos las “condiciones” de dos curvas tangentes: | ||
| ► | Tener un punto en común. | |
► |
Que sus rectas tangentes, por ese punto común, sean coincidentes. | |
En el ejemplo de la figura siguiente, el punto es común, sus rectas normales coinciden, pero las rectas tangentes No coinciden, con lo cual CATIA informa de esa anomalía y no lo admite.
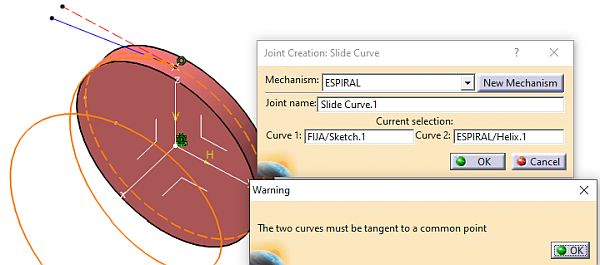
| NOTA: | La curva de la BARRA, como vemos, No es circular, pero un punto de la Spline, tiene condición de “tangencia Horizontal”, luego es el de contacto de inicio, con el punto de la BASE cuya Spline, en el inicio, es Horizontal y como ambas curvas están en el mismo plano, sus horizontales coinciden. | 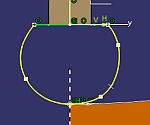 |
Y, en el módulo de Assembly, hemos colocado las coincidencias para que sean tangentes. Y coincidencia del eje de la BARRA con el eje del hueco cuadrado de la BASE.
| • Previamente tenemos definido: | |||
| ► | un Fix, de la “BASE” de mecanizado | ||
| ► | Un Prismatic, de la “BASE” con la “PIEZA”, | ||
| ► | con comando “AVANCE”. | ||
Posición de Inicio:
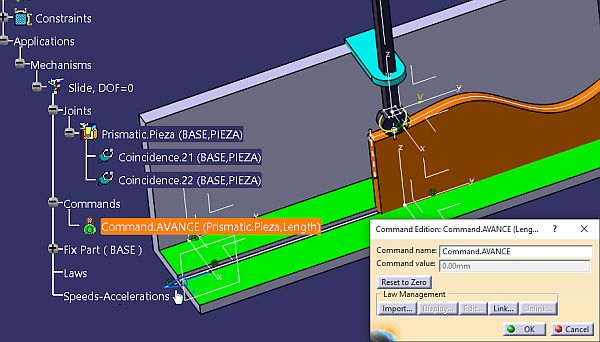

| ► | Vamos a añadir otro Prismatic, entre la BARRA y la BASE (el hueco cuadrado) que permita mover la BARRA en sentido vertical. Este SIN comando. |
Observamos que el D.O.F. es igual a 1. Es decir: No hemos definido la posición vertical de la BARRA.
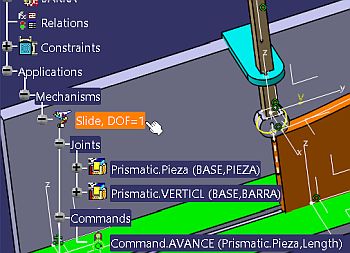
Vamos a Joint Slide Curve:
Cuando activamos el icono nos aparece el panel siguiente, donde, estando las curvas tangentes, seleccionamos ambas curvas:
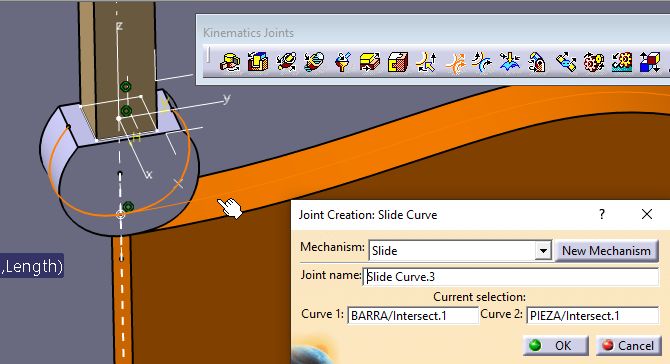
Este tipo de unión permite el desplazamiento sobre la curva base de la 2ª curva, manteniendo siempre la tangencia de ambas. NO nos crea, en el árbol de especificaciones, ninguna constraint. Los grados de libertad que reducen según el caso. En este ejemplo se reduce 1 grado.
Este tipo de unión no admite ningún comando.
 |
Las uniones (Joint's) que no admiten comandos, evidentemente no pueden ser usadas de forma independiente sino combinados con otros tipos de unión que restringa los D.O.F. |
En este ejemplo (Kin_SlideCurve_Prisma.CATProduct), una vez dado a OK, el D.O.F. pasa a ser cero y nos aparece el mensaje de que “El Mecanismo puede ser Simulado”.
Sólo nos queda ver los Límites de la Simulación. Damos al icono “Simulation with commands”:
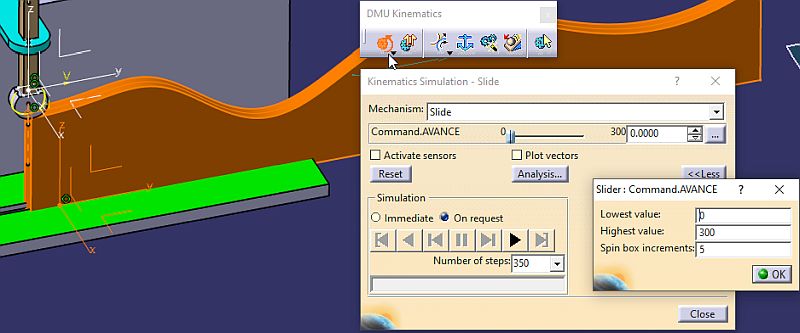
Y… ¡A Simular!
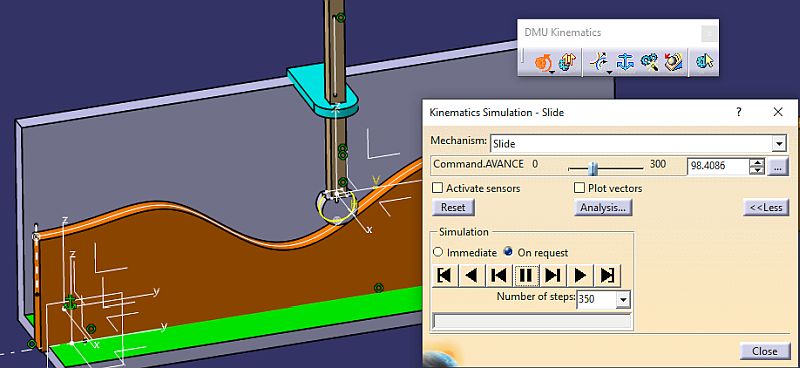
| NOTA: | La constraint de Coincidencia que hemos tenido que poner, entre puntos de tangencia, No afecta al “Movimiento Cinemático”. Y si nos vamos al Assembly Design, podemos dar a Update para conseguir el punto inicial. |
En el siguiente vídeo No se ha seguido el mismo proceso (hacer primero las Prismatic)  y daba problemas
Ver Video: CATIA_V5_Kin_Lecc-6_SrewPlanSlide.mp4
Sevilla a 12/10/2026
 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


