Lección CATIA V5: 0906-El joint Planar. - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0906-El joint Planar.
Está Vd. en: Manuales>>Cinemática>>Leccion: 906_ El joint “Planar”.
 |
El Joint | |
| lanar |  |
|
Es un joint “auxiliar”, dado que no admite ningún comando. Es el típico que se utiliza junto con comandos de tipo Point-Curve cuando la curva se encuentra en un plano, para definir dicho plano.
Permite la traslación en las dos direcciones del plano más una rotación.
¿Cuantos grados de libertad se reduce? Pues todos los desplazamientos X, Y, Z, quedan supeditados al desplazamiento por el plano. Si el plano fuera el XY, la pieza se desplazaría tomando valores de X e Y pero manteniendo la Z constante.
Se permite la rotación en un eje perpendicular a dicho plano, luego las tres rotaciones se combinan en una sola.
Este joint, por lo tanto, reduce los grados de libertad de 6 a 3: una rotación y dos traslaciones.
Si damos al icono nos aparece el panel siguiente:
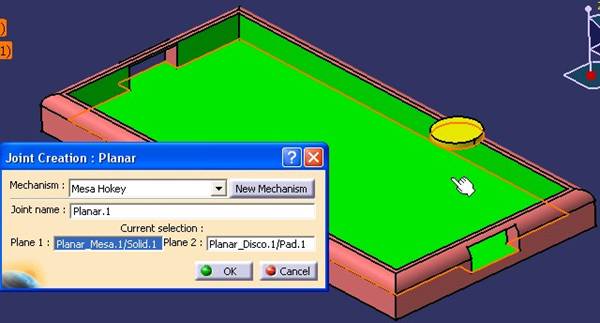
| • | Seleccionamos un Plano (o una cara plana) en cada Part que definen una constraints de coincidencia en el árbol entre los dos Planos. Los planos/caras se consideran ilimitados. |
| • | Damos Ok. |
No hemos puesto ningún ejemplo porque se utilizará con otros Joint's.
 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


