Lección CATIA V5: 0911-Screw - MuchoCATIA
Menu Principal:
- Home
- Quienes somos
-
Teoría CATIA
- Manuales y Lecciones
- Geom. Descriptiva
- Tratam. de la inform.
- Por donde y cómo?
- Ejercicios
- Utilid/Videos
- FAQs
- Mapa de la web
- Link's de interés
Lección CATIA V5: 0911-Screw
Está Vd en: Manuales y Lecciones>>Cinematica >>Leccion: 911_ El joint "Screw".
El Joint  crew.

Define una unión de Revolución asociada con una Translación entre dos partes distintas. Cuando activamos el icono nos aparece el panel siguiente:
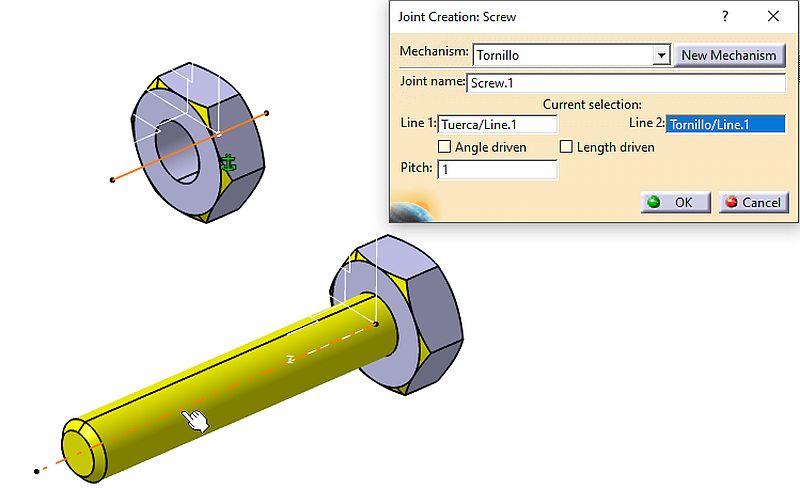
• Debemos seleccionar dos líneas, una en un Part correspondiente al eje del tornillo y otra en otro Part, correspondiente al eje de la tuerca y que luego coincidirán.
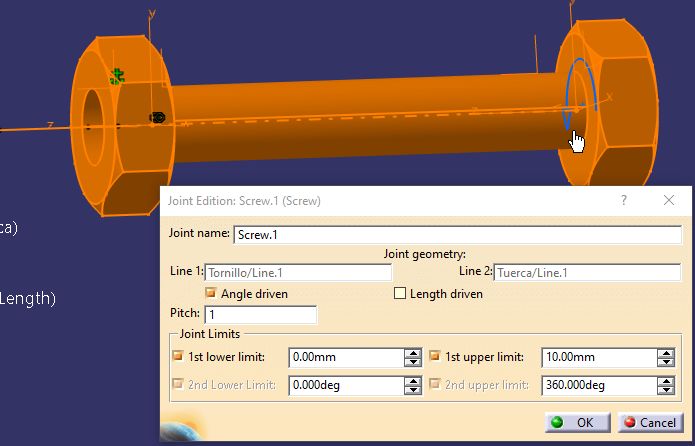
Podemos definir uno de los dos comandos: o “Angle Driven” o bien “Length Driven”.
La relación entre ambos valores está definida por el valor del “Pitch” (Igual que en una Helix) . Supongamos “Pitch”=1
| Angle driven: | Al girar el tornillo, respecto a la tuerca 360° (una vuelta completa), avanza 1mm. |
| Length Driven: | Para que el tornillo avance 1mm, tiene que girar, respecto de la tuerca, 360°. |
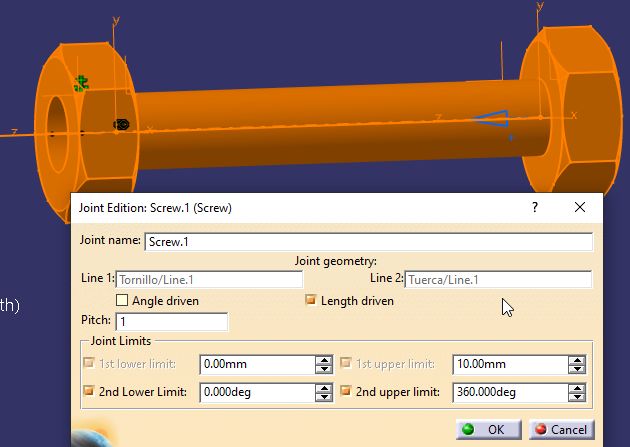
El signo atiende a la regla de la mano derecha, pero tiene una flecha que puede invertirse el sentido.
En el árbol se crea un constraints de coincidencia entre dos líneas.
Este tipo de unión permite el movimiento de rotación alrededor de la línea especificada combinada con el desplazamiento a lo largo de la misma.
Ver vídeo, donde vemos los Joint’s: Planar; Slide y Screw: CATIA_V5_Kin_Lecc-6_SrewPlanSlide.mp4
Dado por “El Juanri”, en Sevilla a 21/10/2026

 |
Preguntas a: juanri@muchocatia.es | Can.YouTube | CATIA V5 Vis. nº |


